 上海生和精密机械有限公司

阀门零件批量加工如何兼顾效率、精度与稳定性?
146多工位数控组合机床如何在阀门零件批量加工中兼顾效率、精度与稳定性?本文从工序集中、伺服控制、选型要点、自动化配套和交付服务等方面进行解析。
查看全文全站搜索
当人工上下料成为产能瓶颈、招工困难或安全风险增加时,企业往往考虑为多工位机床配置机器人、桁架或专用机械手。但自动化项目能否达到预期,不只取决于机械手速度,更取决于零件状态、工艺稳定性、接口条件和现场管理。以下判断框架可以帮助企业在投入前把问题看得更完整。
应连续记录一个具有代表性的生产周期,把切削、人工取放、吹屑、检测、等待和异常处理分别计时。如果设备切削时间占比很高,单纯缩短上下料可能对总产量帮助有限;如果人工节拍波动大、夜班效率下降或人员需要进入危险区域,自动化价值会更明显。不要只使用理论节拍,应以稳定生产数据为依据。
机械手需要明确的抓取面、姿态和定位方式。毛坯尺寸离散大、表面油污严重、堆叠易缠绕或存在大量毛刺时,上料系统会频繁停机。项目开始前应确认来料包装、料框形式、抓取公差、正反面识别和空料报警。必要时增加视觉、翻转机构或二次定位,但每增加一个环节都会带来新的节拍与维护要求。
自动化节拍包括取料、移动、开门、松夹、下料、清洁定位面、上料、夹紧、关门和安全确认。若还包含测量、打标、清洗或码垛,应把这些环节全部串联计算。机械手不一定要比机床快很多,但应通过动作重叠减少等待,例如在设备加工时提前准备下一件,并在安全条件允许时完成料盘切换。
单一零件长期生产适合专用抓手和固定料道;多品种小批量生产则要关注快速换爪、程序调用、夹具识别和防错。若每次换型需要长时间人工调整,自动化可能反而降低综合效率。建议在方案阶段列出全部计划生产的零件,比较外形、重量、重心和定位特征,再决定使用一套柔性抓手还是多套专用抓手。
机床需要提供门、夹具、程序、循环启动、加工完成、报警和急停等可靠信号。自动化控制应明确谁是主站、故障后如何复位,以及断电、断气后工件如何保持。安全围栏、光栅、门锁和安全继电器不能在调试后补做;人员进入、手动维护和异常取件都需要有清晰流程,任何时候都不能通过屏蔽安全装置换取节拍。
真实生产会遇到缺料、抓取失败、夹紧不到位、刀具报警和测量超差。良好的系统不是永不报警,而是报警信息清晰、故障位置明确、恢复步骤简单。应设计手动模式、单步调试、断点继续和空循环检查,并保留必要的现场观察空间。关键易损件、传感器和抓手部件也要纳入备件清单。
收益应同时考虑有效产能、夜班利用率、质量一致性、安全风险、在制品减少和管理成本。也要计入设备改造、治具、维护、能耗、换型和停机损失。对于工艺尚不稳定的产品,应先解决刀具、夹具和质量问题,再导入自动化;否则只是把人工发现的问题变成自动停机。
上海生和精密机械有限公司在多工位组合机床与自动化应用系统方面积累了项目经验。企业提供零件样件、布局限制、目标节拍、上下游设备和人员配置后,可从机床、夹具、上下料及安全互锁的整体角度评估,避免单点设备速度很快、整线却无法稳定运行。

多工位数控组合机床如何在阀门零件批量加工中兼顾效率、精度与稳定性?本文从工序集中、伺服控制、选型要点、自动化配套和交付服务等方面进行解析。
查看全文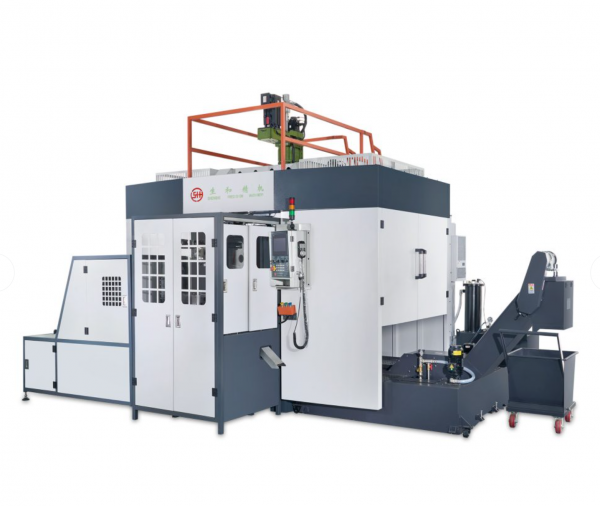
多工位数控组合机床不是“轴数越多越好”。本文围绕零件图纸、工艺路线、节拍、精度、夹具、自动化和验收条件,说明项目选型前应完成的七项基础工作。
查看全文

<一>、阀门车床电气控制的应用 传统的阀门车床在实际应用的过程中,有可能会出现一一些故障,严重的情况下,会对机床操作人员造成伤害,因此经常会对阀门车床进行急停处理。但是基于PLC的阀门车...
查看全文
您好!请登录